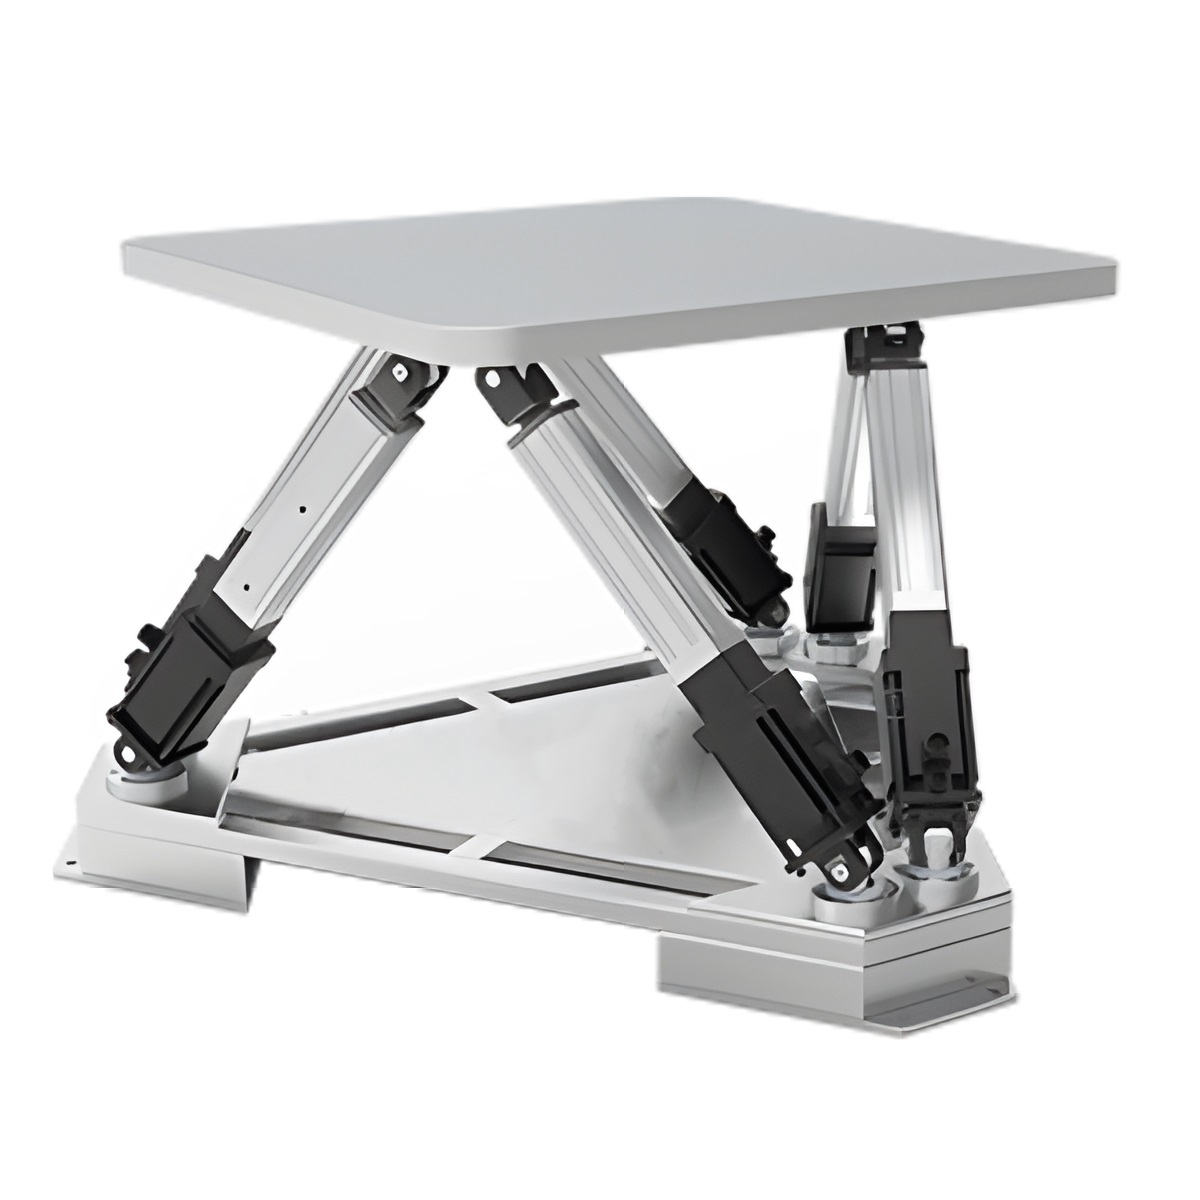
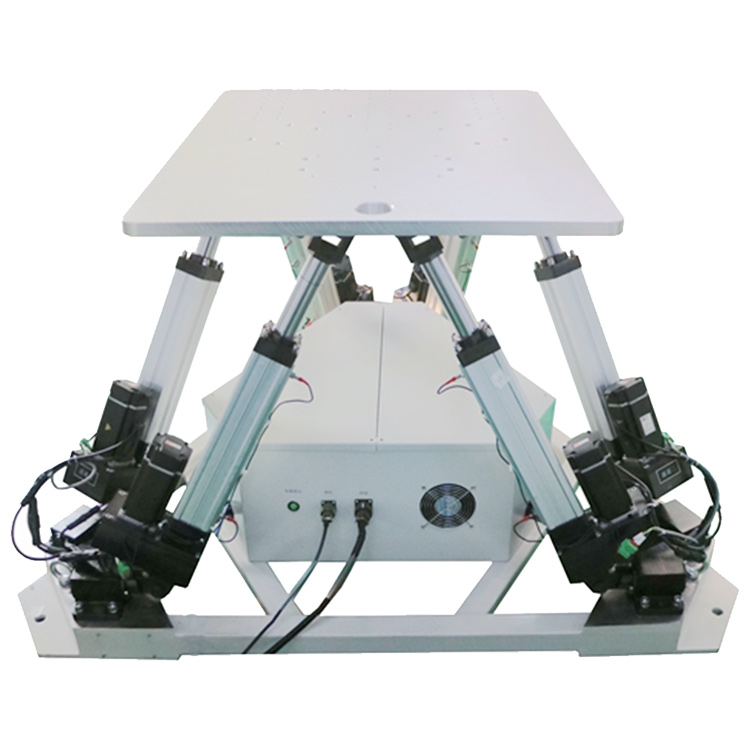
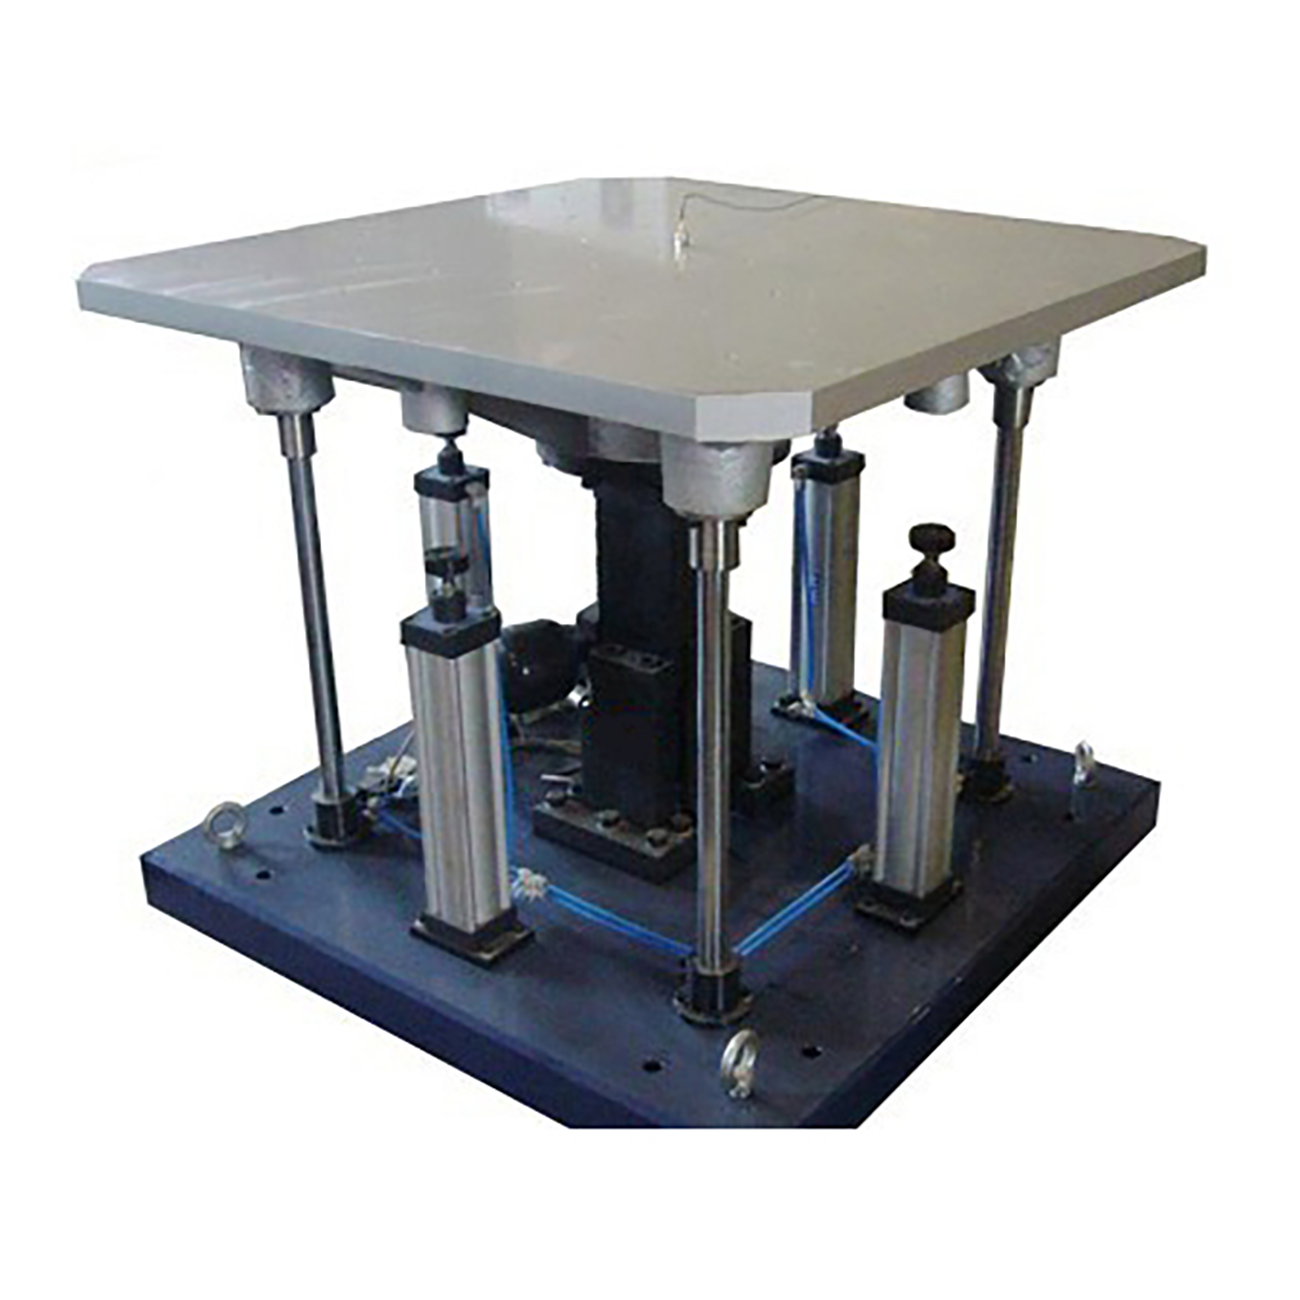
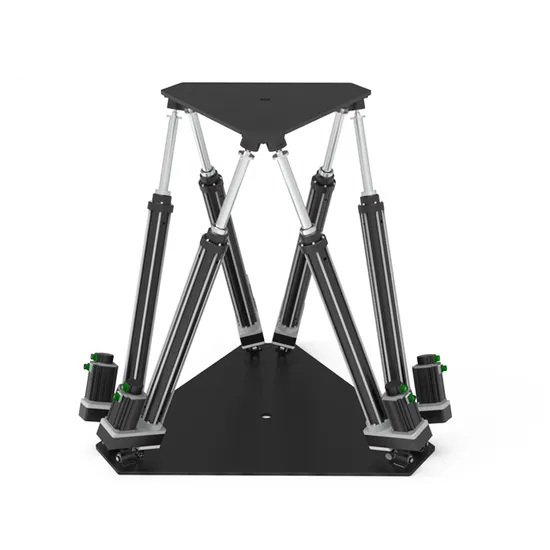
Sechs-Freiheitsgrade-Schwingprüfstand
Merkmale
1. Software
Es nutzt EtherCAT-Buskommunikation, den führenden Parallelalgorithmus im Inland und eine präzise Modellierung, kombiniert mit der hohen Fluidität der zugrunde liegenden Daten, um eine genaue und effiziente Steuerung vollständig zu gewährleisten.
2. Elektrischer Zylinder
Vorlauf – Beeinflusst direkt die Winkel- und Verschiebungsänderungsrate der Plattform unter gleichen Bedingungen. Hub – Der Änderungsbereich, der Winkel und Verschiebung der Plattform unter gleichen Bedingungen beeinflusst. Festigkeit – Nach detaillierter Festigkeitsprüfung wird anhand der Plattformgröße, der dynamischen und statischen Last die Leistung des Elektrozylinders mit dem passenden Zylinderdurchmesser ausgewählt.
3. Motor und Treiber
Markenunterstützung für die Auswahl von gängigen Motorenmarken auf dem Markt.
Beispielsweise von ABB, Panasonic, Yaskawa, Delta, Donlim usw. Die Leistung ist ein wichtiges Kriterium bei der Motorauswahl, da sie direkt mit der Tragfähigkeit der Plattform und somit auch mit deren Kosten zusammenhängt. Die Drehzahl beeinflusst als Antriebsquelle der Plattform direkt die Änderungsrate ihrer Winkelverschiebung.
Funktionen
• Kann sich gemäß Anweisungen in sechs Freiheitsgraden bewegen.
• Kann sich in jeder Position innerhalb des Bewegungsbereichs selbst verriegeln.
• Enthält Überhubschutz, Überlastschutz und Kollisionspuffer.
• Überwachungsfunktion: Echtzeitausgabe des aktuellen Status jedes Antriebsgeräts der Plattform.
Technische Parameter
| Hauptparameter | Nutzlast: 100 kg - 1000 kg | |||||
| Freiheitsgrad | Winkel oder Verschiebung | Geschwindigkeit | Beschleunigung | Positioniergenauigkeit | Wiederholte Positionierung Genauigkeit | |
| Tonhöhe (α) | ±5 bis ±60° | ≤50°/s | 100°/s² | 0,3° | 0,03° | |
| Roll (β) | ±5 bis ±60° | ≤50°/s | 100°/s² | 0,3° | 0,03° | |
| Gierwinkel (c) | ±5 bis ±60° | ≤50°/s | 100°/s² | 0,3° | 0,30° | |
| Vorwärts und rückwärts (X) | ±10 mm bis ±450 mm | ≤1000 m/s | ≤2,0 g | 0,03 mm | 0,01 mm | |
| Links und rechts (Y) | ±10 mm bis ±450 mm | ≤1000 m/s | ≤2,0 g | 0,03 mm | 0,01 mm | |
| Auf und ab (Z) | ±10 mm bis ±800 mm | ≤1000 m/s | ≤2,0 g | 0,03 mm | 0,01 mm | |
| Weitere Parameter | Die Systemantwortfrequenz liegt im Bereich von 0 Hz bis 20 Hz. | |||||
| Betriebsparameter ≤0,02 mm | ||||||
| Drift: Wenn das Plattformsystem länger als 12 Stunden ununterbrochen läuft, überschreitet die Positionsdrift eines beliebigen elektrischen Zylinders nicht 0,0025 m. | ||||||
| Steuerungssystem | Das Steuerungssystem der Bewegungsplattform besteht aus EtherCAT-Bussteuerung, selbstentwickelter Kernhardware, Bus-Servomotoren, Plattformsteuerungssoftware usw. | |||||
| Die Bewegungsplattform integriert das Konzept der hochdynamischen Kugelgewindetriebe und perfekte Simulationsdesignfähigkeiten, um eine höhere Bewegungssicherheit der Plattform zu erreichen. | ||||||
| Die Plattformsteuerungssoftware kann zusätzlich zu optionalen somatosensorischen Algorithmen, Algorithmen für Spezialeffekte usw. an nicht standardmäßige Anforderungen angepasst werden, um den Kunden eine Reihe von Komplettlösungen anzubieten, die ihren Bedürfnissen gerecht werden. | ||||||


